




Engrenage d'entraînement de poignet de robot humanoïde m0.2 z25|Mouvement de précision
Composant de transmission
Contexte d'ingénierie : contrôle du mouvement du poignet dans les robots humanoïdes
Les poignets de robots humanoïdes nécessitent une combinaison de flexibilité, de précision et de conception compacte. Contrairement aux systèmes articulaires plus grands, les mécanismes du poignet fonctionnent selon des micro-ajustements continus, où même de petites erreurs de transmission peuvent entraîner une instabilité de positionnement.
Cet engrenage à pas fin (module 0,2, 25 dents) est spécifiquement développé pour relever ces défis, offrant un transfert de mouvement stable dans les assemblages robotiques compacts.
Pourquoi les engrenages de modules fins sont essentiels
En robotique de précision, les engrenages de module plus petits permettent un engagement plus fluide grâce à un rapport de contact accru. Par rapport aux engrenages plus grands, les conceptions fines des modules réduisent le jeu et améliorent la résolution du contrôle.
- Précision de positionnement plus élevée
- Mouvement de rotation plus fluide
- Réduction des vibrations et du bruit

Considérations de conception
La configuration à 25 dents offre une solution équilibrée entre taille compacte et engagement stable. Cela le rend adapté aux applications où les contraintes d'espace et la précision du mouvement doivent être optimisées simultanément.
Matériau et durabilité
Fabriqué à partir d'acier allié 20MnCr5, cet engrenage subit un traitement thermique de carburation, atteignant une dureté de surface d'environ 60 HRC. Cela garantit une résistance à l’usure à long terme lors de cycles de mouvements répétés.
Spécification technique
- Module : 0,2
- Nombre de dents : 25
- Angle de pression : 20 degrés
- Matériel: 20MnCr5
- Traitement thermique : cémenté et durci
- Dureté de surface : 58–62 HRC
- Degré de précision : DIN 8
Applications typiques
- Modules de poignet de robot humanoïde
- Systèmes de micro-actionneurs
- Mécanismes de positionnement de précision
- Ensembles de transmission compacts
Capacité de fabrication
Nous prenons en charge une personnalisation complète basée sur des dessins techniques, y compris l'ajustement des modules, la modification du profil des dents et l'optimisation du traitement thermique.
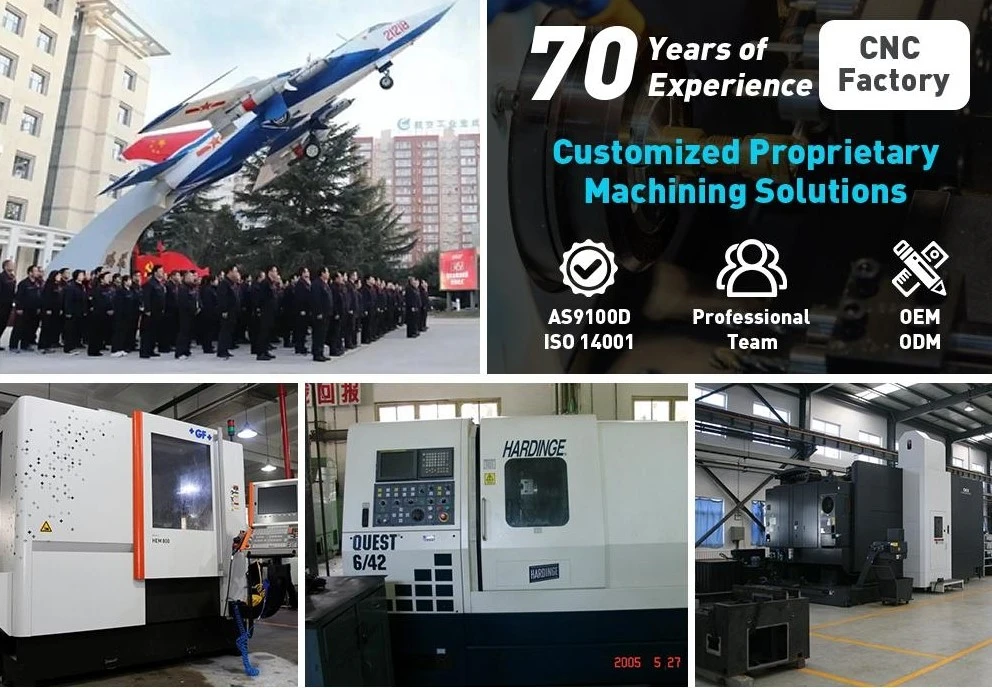
Avec plus de 50 ans d'expérience dans la fourniture d'engrenages de précision pour les programmes aérospatiaux, nous maintenons un contrôle strict des processus pour garantir la cohérence et la fiabilité.

étiquette à chaud: Engrenage d'entraînement de poignet de robot humanoïde m0.2 z25, Chine Engrenage d'entraînement de poignet de robot humanoïde m0.2 z25 fabricants, fournisseurs, usine


